自主移動機器人
即時地圖建構
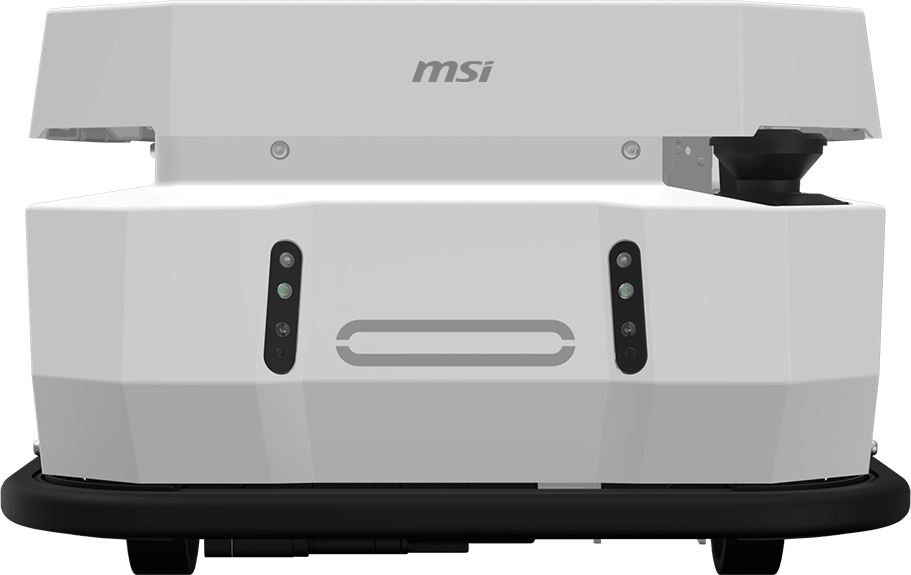
配備前後雙組新一代 LDS 雷射導航系統,用於自我定位與辨識、測距、高精度地圖繪製及避障;系統能自動建立地圖,並隨環境變化即時調整更新。
多機協作,提升效率
支援多機協作,優化整體搬運量能;多台機器人可在各類應用場域中同步運作,井然有序地共同執行任務,將作業效率提升至最大化。
輔助導航,精準感測
整合新一代 LDS 模組與 Intel RealSense 深度攝影機,具備地圖測繪、智慧路徑規劃及精確定位功能;透過複雜數據運算進行即時環境分析,能靈活避開障礙物,實現全自主導航。
自主控制,系統互聯
AMR 智慧機隊管理平台支援跨樓層配送;搭配客製化物聯網(IoT)網路設備,可進行門禁控制,並能自主搭乘電梯上下樓,精準抵達指定樓層。
遠端操控,即時互動
透過 Wi-Fi、藍牙(BT)、LTE、AIoT 及 Web 服務,實現遠端操控功能;針對多機編隊,可下達特定指令,確保各機器人動作同步協調。
配備前後雙組新一代 LDS 雷射導航系統,用於自我定位與辨識、測距、高精度地圖繪製及避障;系統能自動建立地圖,並隨環境變化即時調整更新。
多機協作,提升效率
支援多機協作,優化整體搬運量能;多台機器人可在各類應用場域中同步運作,井然有序地共同執行任務,將作業效率提升至最大化。
輔助導航,精準感測
整合新一代 LDS 模組與 Intel RealSense 深度攝影機,具備地圖測繪、智慧路徑規劃及精確定位功能;透過複雜數據運算進行即時環境分析,能靈活避開障礙物,實現全自主導航。
自主控制,系統互聯
AMR 智慧機隊管理平台支援跨樓層配送;搭配客製化物聯網(IoT)網路設備,可進行門禁控制,並能自主搭乘電梯上下樓,精準抵達指定樓層。
遠端操控,即時互動
透過 Wi-Fi、藍牙(BT)、LTE、AIoT 及 Web 服務,實現遠端操控功能;針對多機編隊,可下達特定指令,確保各機器人動作同步協調。
規格說明
自主移動機器人
智慧 AI 導航,精準且靈敏。
| 地板要求 | 室內使用,水平表面或混凝土(無水,無油,無污物) |
|---|---|
| 雷達模組 | 雷達模組x2pcs |
| 路徑 | 由雷達模組基於SLAM當地真實環境反映進行的自主化路徑 |
| 地圖 | 隨著機器人的移動來構建地圖 |
| 攝相頭 | Intel realsense D435i * 3個 |
| 材質 | 無痕尼龍泡沫填充橡膠,不導電 |
| 電池容量 | 48VDC / Li Battery 1顆電池 |
| 無線網卡 | IEEE 802.11 a/b/g |
| AMR機台尺寸 | 59.7cm(W)*62.6cm(L)*38.8cm(H)/75kg (尺寸公差 +/- 2%) |
| 多功能型自動充電站 | 47.6cm(W)*29.6cm(L)*36.8cm(H)/18.5kg (尺寸公差 +/- 2%) |
| 自動充電裝置 | 有 |
| 遙控器 | 1個 |
| 軟體 | 單車交通管制系統軟體 |
Service Application